


Manipulador mecànic-pesat
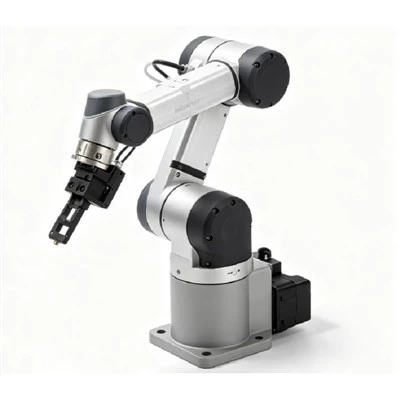
El manipulador mecànic-pesat és un braç de manipulació industrial guiat manualment per aixecar, transferir, col·locar i girar peces de treball pesades o descentrades-.
Un sistema d'equilibri mecànic suporta la càrrega operativa total, reduint significativament la força manual necessària per guiar el braç a través de l'estació de treball. La configuració estructural es personalitza al voltant de la geometria real de la peça, el centre de càrrega, el radi de treball, l'alçada d'elevació i el mètode d'agafament.
Avantatges clau
Seguretat ergonòmica:Redueix la fatiga física de l'operador en més d'un 85%, reduint significativament els riscos de trastorns musculoesquelètics en el lloc de treball.
Alta precisió rígida:Els braços rígids sense -deflexió manegen els moments descentrats-en què els polipasts tradicionals de cable fallen o es balancegen.
Control tàctil directe de l'operador:Combina la ingravidesa de gravetat zero-amb el tacte humà directe per a un posicionament intuïtiu.
Efectors finals-personalitzats:L'eina-construïda específicament garanteix una adherència segura i no{-perjudicial per a components d'alt-valor.
Disseny de baix manteniment:Els enllaços totalment mecànics minimitzen el temps d'inactivitat i eliminen els costos de manteniment electrònic complexos.
Estructura mecànica
Estructura i base de muntatge:Placa de base d'acer resistent-o accessori superior dissenyat per absorbir totes les forces de reacció operacionals i moments de torsió amb seguretat.
Braç articulat rígid:Braç d'acer de doble-articulació o multi-unió que ofereix una gran rigidesa, una deflexió zero i un moviment horitzontal sense esforç.
Sistema d'equilibri mecànic:Contrapesa la càrrega útil de manera dinàmica, eliminant l'esforç manual durant la transferència vertical.
Coixinets de precisió i juntes de rotació:Coixinets de rodets-segellats i de baixa fricció amb frens de fricció ajustables per evitar la deriva.
Interfície d'eina universal:Adaptador de brida estandarditzat que permet una ràpida integració amb efectes-extrems i pinces personalitzats.
Pinces i eines d'-efectors finals
L'efector-final està dissenyat específicament per als requisits de geometria, fragilitat superficial i orientació de la peça de treball:
Components suspesos/anell:Ganxo de seguretat resistent-o ull giratori rígid.
Plaques i blocs plans:Pinça de palanca mecànica o pinça de vora múltiple-superfície.
Eixos i peces cilíndriques:V-mordassa mecànica o mandril expansible.
Fora-Centre/Càstings irregulars:Mordasses de subjecció mecàniques contornades en 3D personalitzades amb bloqueig assistit per gravetat-.
Flexibilitat multi-estació de treball:Interfície d'acoblament de canvi ràpid-opcional per canviar entre diferents pinces en un sol braç.
Flux de treball pràctic
Càrrega de l'estació de treball de mecanitzat:Carrega peces de fosa en brut en mandrils CNC amb una precisió de posicionament sub-mil·límetre.
Muntatge de components pesats:Suspensió de peces estructurals en estat de gravetat zero-per a l'alineació dels cargols sense tensió-.
Manteniment de matrius i motlles:Mou les eines pesades amb seguretat dins i fora de les premses d'estampació sense danyar les barres d'unió.
Magatzem i transferència de línia:Transfereix articles pesats entre transportadors i palets a través de torns continus.
Guia de selecció d'aplicacions
Per determinar la configuració ideal del manipulador, avalueu els requisits operatius principals amb els paràmetres tècnics requerits:
Peça de treball pesada o fora del centre-:Estructura del braç de parell elevat-i equilibri del contrapès.
Ampli abast a través d'obstacles:Radi de braç articulat doble-estès.
Recollida/ubicació a gran altura:Columna de traç vertical ampliada i pista de guia.
Re{0}}orientació freqüent (girar en 3D):Capçal de gir-conduït per engranatges integrat o pneumàtic.
Variants de múltiples parts:Interfície d'eines intercanviables amb topes mecànics ajustables.
Disposicions de seguretat integrades
Protecció mecànica anti-caigudes:Evita la caiguda del braç en cas de pèrdua de subministrament d'aire o canvi d'equilibri mecànic.
Protecció de sobrecàrrega:Els mecanismes de limitació mecànica impedeixen el funcionament més enllà dels límits de càrrega útil dinàmica nominal.
Frens de fricció conjunts:Els frens manuals ajustables bloquegen la rotació del braç durant els estats de càrrega o inactiu.
Autorització de seguretat i parades:Les parades dures mecàniques integrades eviten els perills de sobre{0}}rotació i pinçament-.
Disseny del factor de seguretat: Load-bearing structural elements designed with a minimum safety factor of S >= 3.0.
Control de qualitat
Fabricació de materials i estructurals:Plaques d'acer-tallades per làser-d'alta resistència amb soldadures certificades (estàndard ISO 3834/AWS).
Proves no-destructives:Inspecció de partícules per ultrasons i magnètics en soldadures estructurals primàries.
Mecanitzat de precisió:Seients de la carcassa dels coixinets mecanitzats per CNC-per garantir una rotació suau de la junta i una alineació axial.
Proves de càrrega estàtica i dinàmica:Proves de càrrega de fàbrica al 125% de la capacitat nominal a tot el sobre de treball.
Paquet de documentació:Carpeta de compliment complet que inclou certificats d'inspecció de qualitat, manual d'operació i manteniment, llista de peces i declaració de conformitat CE.
PMF
Etiquetes populars: manipulador mecànic-pesat, fabricants de manipuladors mecànics-resistents de la Xina, fàbrica
Un parell de
Manipulador equilibrador mecànicPotser també t'agrada


Enviar la consulta